
Orbit 60 і 3500: що змінюється для інженера із захисту машин
Чим Orbit 60 відрізняється від 3500: архітектура, конфігурування, сигналізація, самодіагностика та кібербезпека, і коли обирати кожну платформу.
Як налаштувати захист за осьовим зсувом: зони розбігу, два методи встановлення нуля, уставки за товщиною бабіту та п'ять перевірок при спрацюванні.

Відмова упорного підшипника турбіни або компресора може за лічені секунди призвести до тертя ротора об статор. Моніторинг осьового зсуву — єдиний захист, який бачить це заздалегідь. Але він добрий рівно настільки, наскільки правильно налаштований: куди дивляться датчики, де виставлено нуль і як уставки пов’язані з реальним підшипником.
У цій статті розглядаємо практичний бік захисту за осьовим зсувом: зони осьового розбігу, два поширені методи встановлення нуля, розрахунок уставок за товщиною бабіту та перевірки на об’єкті під час спрацювання сигналізації.
Упорний підшипник утримує ротор у осьовому положенні проти результуючого зусилля від технологічного процесу: перепаду тиску пари або газу на ступенях, перетікань через розвантажувальний поршень, зусиль від муфти. Осьові зазори в проточній частині часто становлять лише кілька міліметрів, а інколи й менше.
Дефекти опорних підшипників зазвичай розвиваються днями чи тижнями і видні в трендах вібрації. Упорний підшипник може відмовити набагато швидше. Щойно бабіт на робочих колодках виплавлено, ротор зміщується в осьовому напрямку, доки його не зупинить щось інше: лабіринтові ущільнення, робочі колеса, лопатки або діафрагми.
Саме тому осьовий зсув заводять на зупинку машини, а не просто виводять на екран. Завдання — зупинити машину після пошкодження підшипника, але до контакту ротора зі статором. Усе інше в цій статті — про те, як правильно обрати цю точку спрацювання.
Осьовий зсув вимірюють вихрострумовими датчиками, встановленими паралельно осі валу. Датчик дивиться на поверхню, перпендикулярну валу (торець валу або інтегральний бурт), і видає постійну напругу, пропорційну зазору.
Для стандартної системи з датчиком 8 мм ключові параметри такі:
Три правила встановлення датчиків важливіші за будь-які налаштування конфігурації:
Якщо матеріал валу помітно відрізняється від сталі 4140, реальний коефіцієнт перетворення також буде іншим. Це перевіряється під час калібрування (див. нижче).
Ротор може вільно переміщуватися в осьовому напрямку між робочими (навантаженими) та неробочими колодками упорного підшипника. Цей повний осьовий зазор — зона осьового розбігу, і саме вона є точкою відліку для всього іншого.
Холодна зона розбігу — те, що вимірюють на зупиненій машині: ротор відтискають до одних колодок, потім до інших і знімають хід за індикатором годинникового типу. Типові значення лежать у межах 10–20 міл (0,25–0,5 мм), але остаточний орієнтир — креслення виробника.
Під час роботи картина змінюється. Під навантаженням ротор лежить на робочих колодках, але масляна плівка, колодки та їхні опори пружно деформуються. Теплове розширення корпусу підшипника також зміщує колодки. У результаті з’являється гаряча зона розбігу — діапазон, у якому ротор справді переміщується під час нормальної роботи. Зазвичай вона зміщена в бік робочих колодок порівняно з холодним виміром.

Два практичні наслідки:
Монітору потрібна точка відліку — положення ротора, яке він показує як нуль. На практиці поширені два методи. Обидва працюють, якщо всі, хто дивиться на екран, знають, який саме застосовано.
Ротор відтискають до упору в один бік, потім в інший, і зазор датчика виставляють так, щоб монітор показував нуль посередині. За розбігу 16 міл (0,4 мм) ротор на робочих колодках показує +8 міл (0,2 мм), на неробочих — −8 міл (−0,2 мм).

Ротор щільно притискають до робочих колодок упорного підшипника і це положення приймають за нуль. Зміщення в бік неробочих колодок дає від’ємні покази, аж до повної величини розбігу.

Найпоширеніша помилка на об’єкті — не вибір «неправильного» методу. Це встановлення нуля, коли ротор у довільному положенні, наприклад там, де він зупинився після вибігу, без відтискання до колодок. Тоді розбіг невідомий з обох боків, і всі уставки, побудовані від такого нуля, хибні на невідому величину.
Запишіть у протокол пусконалагодження застосований метод, виміряний розбіг і напругу зазору в нульовій точці. Наступному інженеру це знадобиться.
Зазор датчика в нульовій точці має залишати достатній лінійний діапазон в обидва боки. Ротор повинен пройти весь розбіг, плюс допуск на знос з кожного боку, плюс запас, не виходячи за лінійну ділянку характеристики датчика.
На практиці:
Якщо на кроці 3 значення не збігаються, не підлаштовуйте монітор, доки не знайдете причину. Перевірте систему на калібраторі (наприклад, на мікрометричному стенді типу TK3) з реальними датчиком, подовжувальним кабелем і проксиметром, за можливості на мішені з матеріалу валу. Неправильне поєднання довжин датчика і кабелю або нестандартний матеріал валу змінюють коефіцієнт перетворення, і тоді захист спрацьовує за неправильного зміщення.
Уставки треба розраховувати за підшипником, а не копіювати з конфігурації за замовчуванням. Логіка проста: беремо положення, у якому ротор лежить на колодках, і додаємо ту величину втрати бабіту, яку готові допустити до попередження і до зупинки.
Поширене практичне правило — попереджувальна уставка приблизно після 5 міл (0,13 мм) втрати бабіту і аварійна приблизно після 10 міл (0,25 мм). Остаточні значення мають враховувати два обмеження від виробника: товщину бабіту на колодках і мінімальний осьовий зазор у проточній частині. Аварійна уставка завжди має зупинити машину раніше, ніж ротор дістане до статора.
Приклад: холодний розбіг 16 міл (0,4 мм), попередження при 5 міл і аварія при 10 міл втрати бабіту, в обох напрямках.
Метод 1 — нуль у центрі зони розбігу:
Метод 2 — нуль на робочому боці:
Фізична точка спрацювання в обох методах однакова. Відрізняються лише цифри на екрані, і саме тому метод має бути задокументований.
Після першого виходу на повне навантаження порівняйте робочий показ із положенням робочих колодок. Якщо в гарячому стані показ уже на кілька міл далі через масляну плівку та деформацію, перегляньте попереджувальну уставку разом із виробником, а не живіть із постійно активною сигналізацією.
У системі BN 3500 осьовий зсув зазвичай налаштовується як канал осьового положення (Thrust Position) у моніторі 3500/42M Proximitor/Seismic. Особливої уваги заслуговують кілька параметрів:
Після конфігурування перевірте кожен канал від початку до кінця: задайте відому зміну зазору (або відтисніть ротор) і підтвердіть показ, сигналізацію, спрацювання реле та сигнал у РСК.
Сигналізація за осьовим зсувом передусім ставить одне питання: ротор справді зміщується чи бреше вимірювання? Ці перевірки, у такому порядку, зазвичай дають відповідь.
Якщо перевірки 1, 3 і 5 вказують в один бік, вважайте показ реальним і дійте. Не піднімайте уставки, щоб сигналізація зникла.
На парових турбінах ці два вимірювання часто плутають, але вони відповідають на різні питання:
У них різні місця встановлення датчиків, діапазони та уставки. Одне не замінює іншого.
Захист за осьовим зсувом працює, коли виконано чотири умови: датчики дивляться на інтегральну поверхню валу поряд із підшипником, нуль виставлено з ротором, відтиснутим до колодок, уставки розраховані за реальним розбігом і товщиною бабіту, а метод задокументований і зрозумілий кожному інженеру на об’єкті.
Advance Technology постачає, монтує та вводить в експлуатацію системи вібромоніторингу та захисту Bently Nevada для промислових підприємств Центральної та Східної Європи. Наші інженери мають сертифікати про навчання Bently Nevada. Якщо вам потрібен аудит наявних налаштувань захисту за осьовим зсувом або пусконалагодження нової системи, зв’яжіться з нами.
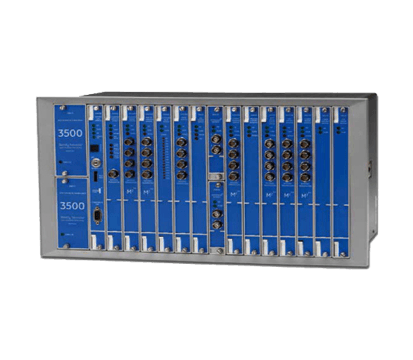
Галузевий стандарт системи захисту машин для критично важливого роторного обладнання, що забезпечує безперервний моніторинг відповідно до API 670 та автоматичний захист із зупинкою по захисту.
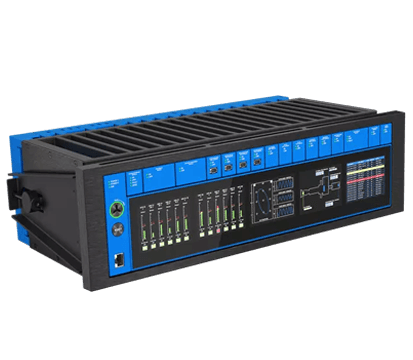
Платформа захисту та моніторингу стану нового покоління від Bently Nevada, що поєднує захист і прогнозування в єдиній кіберзахищеній системі.
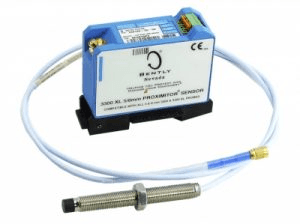
Системи вихрострумового датчика та перетворювача Proximitor для вимірювання осьового зсуву та вібропереміщення великого роторного обладнання.
Програмні інструменти конфігурування, перевірки та збору даних для налаштування, випробування та обслуговування стійок захисту Bently Nevada 3500.
Чим Orbit 60 відрізняється від 3500: архітектура, конфігурування, сигналізація, самодіагностика та кібербезпека, і коли обирати кожну платформу.

Практичний посібник з вибору систем вібромоніторингу: типи обладнання, оцінка критичності, стаціонарні та переносні системи, інтеграція.

Приклад Bently Nevada: чому за вібрацією рами не можна діагностувати поршневий компресор і що дають тиск у циліндрі та положення штока.